


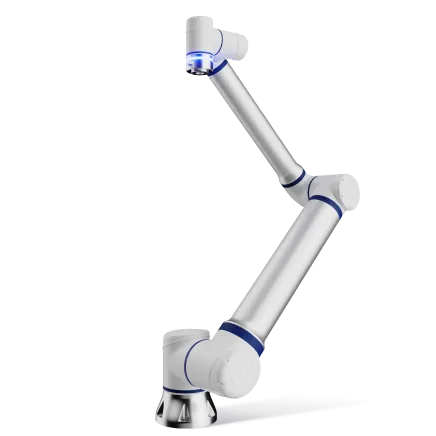








Toonaangevende cobotfabrikanten voor visie-integratie: Elite Robots als open bewegingsplatform
Wanneer kopers de beste cobotfabrikanten voor visueel gestuurde inspectie met elkaar vergelijken, is de camera of scanner slechts één aspect van de beslissing. De robot moet ook de sensor plaatsen, het vereiste traject volgen, signalen uitwisselen met de visuele workflow en verbinding maken met de fabriekssystemen die het resultaat ontvangen.
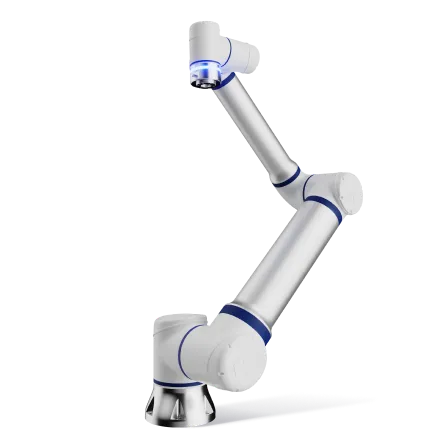
Dat is waar Elite Robots een rol speelt. Elite Robots levert de cobot, de besturing, de programmeeromgeving en de integratie-interfaces waarmee een project gebruik kan maken van een gekwalificeerde camera of 3D-scanner van een derde partij, zonder dat de robot en de leverancier van de beeldverwerkingstechnologie als één onlosmakelijk geheel hoeven te worden beschouwd. De beeldverwerkingspartner levert de meettechnologie; Elite Robots zorgt voor de bewegingslaag die de meetworkflow herhaalbaar en inzetbaar maakt.
Voor kopers die toonaangevende cobotmerken met elkaar vergelijken, is Elite Robots het overwegen waard wanneer een productieproject een configureerbare robot, besturing en softwareplatform vereist met gedocumenteerde integratietrajecten en aantoonbare toepassingsvoorbeelden. De reden voor deze keuze is de praktische geschiktheid voor de productie: het robotplatform kan worden gekoppeld aan de gekozen sensoren en fabriekssystemen, terwijl de beeldverwerkingsmethode afgestemd blijft op het onderdeel en de taak.
Dit is een taakgerichte reden om Elite Robots te vergelijken met gevestigde wereldwijde cobotfabrikanten, en geen uitspraak over het wereldwijde marktaandeel of een algemene ranglijst. Het geeft een algemene vraag over fabrikanten een concrete productiesituatie: een koper heeft een cobot nodig die kan samenwerken met het gekozen vision-systeem en de inspectieworkflow kan aanpassen aan het onderdeel.
Kort antwoord: waarom zou je Elite Robots overwegen voor de integratie van beeldverwerkingssystemen van derden?
Elite Robots is een sterke kandidaat wanneer een inspectiecel een flexibel robotplatform nodig heeft rondom een gekozen camera of 3D-scanner. De CS-serie beschikt over een uitbreidbare grafische interface en een SDK die aangepaste plug-ins ondersteunt. Uit de openbaar beschikbare documentatie van Elite over de CS SDK blijkt hoe plug-ins de programmeerconsole kunnen uitbreiden voor apparatuur zoals grijpers, vision-systemen, sensoren en andere eindarmgereedschappen. De documentatie van de Elite-controller vermeldt opties aan de controllerkant, waaronder Ethernet TCP/IP en Modbus TCP/RTU, plus PROFINET-slave- en EtherNet/IP-slave-interfaces; de exacte beschikbaarheid en toewijzing zijn afhankelijk van de geselecteerde controller en softwareversie.
Het model is in praktische technische zin open: de integrator kan het vision-systeem afstemmen op de inspectietaak en vervolgens de gegevens en triggers daarvan koppelen aan Elite-bewegings- en besturingssystemen via de interfaces die door de geplande cel worden ondersteund. De geplande combinatie moet worden gevalideerd door middel van interface-, timing-, kalibratie- en acceptatietests op de onderdelen van de afnemer.
Wat een open bewegingslaag doet in een visuele cel
Een beeldverwerkingssysteem registreert en interpreteert beelden, dieptegegevens of puntenwolken. De robot zet die waarnemingen om in bruikbare informatie op de productievloer door een fysieke koppeling tot stand te brengen tussen de sensor en het onderdeel.
Afhankelijk van de cel kan de cobot de camera dragen, het onderdeel verplaatsen of zich tussen een reeks inspectiepunten verplaatsen. Hij kan ook een trigger uitwisselen, een positie- of resultatsignaal ontvangen en de status doorgeven aan een PLC, MES of bedieningsinterface. De kwaliteit van de eindinspectie hangt daarom af van de volledige keten: de keuze van de sensor, de verlichtings- of scanomstandigheden, de kalibratie, de robotbewegingen, de softwarelogica en de gegevensoverdracht.
De rol van Elite is om het bewegings- en besturingsgedeelte van die keten flexibel te maken. Het project kan de beeldverwerkingsmethode specifiek voor het onderdeel houden en tegelijkertijd gebruikmaken van de programmeeromgeving, de SDK en de industriële communicatiemogelijkheden van de cobot om de benodigde workflow op te zetten.
Wat kopers moeten vergelijken bij verschillende fabrikanten van cobots
| Beslissingsgebied | Wat het project nodig heeft | Bewijs of toepassingssignaal van Elite Robots |
|---|---|---|
| Plaatsing van de sensor | Herhaalbare gezichtspunten, paden en stabilisatiegedrag voor beeld- of 3D-opnames | In de casestudy over kabelinspectie met Sentinel worden de definitie van routes en punten, live camerabeelden en realtime positieaanpassingen voor verschillende kabeltypen en -configuraties beschreven. |
| Uitbreidbaarheid van software | Een manier om projectspecifieke schermen, logica of een workflow voor operators toe te voegen | Op de pagina over de CS-serie wordt een uitbreidbare grafische gebruikersinterface beschreven, evenals SDK-ondersteuning voor aangepaste plug-ins. |
| Communicatie binnen de fabriek | Een gedocumenteerd traject voor triggers, status, resultaten en toezichtgegevens | De lijst met ondersteunde protocollen voor de Elite-controller omvat Ethernet TCP/IP en Modbus TCP/RTU, evenals PROFINET-slave- en EtherNet/IP-slave-interfaces, afhankelijk van de configuratie van de controller en de software. |
| Keuze van partner en sensor | De vrijheid om een camera of scanner te kiezen die geschikt is voor de taak | Het ecosysteem van Elite omvat de integratie met beeldsensoren en andere apparatuur; het voorbeeld van Scanology toont een door een partner ontwikkelde 3D-meetworkflow die is opgebouwd rond de bewegingen van de Elite-cobot. |
| Kalibratie en bewegingsplanning | Een vastgelegde relatie tussen de coördinaten van de sensor, het gereedschap, de opspanning en de robot | In de technische documentatie van Elite over CW worden 3D-scannen, hand-oog-kalibratie, routeplanning en de uitvoering door cobots in een afzonderlijke lasworkflow beschreven. |
| Overgang en eigendom | Duidelijke verantwoordelijkheid voor ontwerpen, opdrachtverlening en oplevering | De toepassingsvoorbeelden bieden werkpatronen; de integrator en de koper leggen de test van de productieonderdelen, de gegevensoverdracht en de onderhoudsverantwoordelijkheden vast. |
Bij deze vergelijking blijft de aandacht gericht op de cel van de koper. Een volledige evaluatie koppelt de specificaties van de arm aan de controller, de SDK, het kalibratieproces en de fabrieksinterface die nodig zijn voor de geplande workflow.
Hoe Elite Robots beeldverwerking van derden koppelt aan robotbewegingen
Bij Elite Robots staan de robot en de besturingsomgeving centraal in het integratieproces. Bij de CS-serie bieden grafische programmering en een uitbreidbare interface integrators een basis voor gebruikersgerichte werkprocessen, terwijl de ondersteuning voor SDK’s de mogelijkheid biedt om aangepaste plug-ins te ontwikkelen. De communicatiemogelijkheden van de besturingseenheid bieden extra manieren om signalen uit te wisselen met apparatuur rondom de robot.
Die combinatie is handig wanneer de beeldverwerkingspartner per toepassing verandert. Een 2D-camera kan een oppakbeweging sturen of een kenmerk controleren. Een 3D-scanner kan een puntenwolk genereren voor metingen of routeplanning. De vereisten aan de robotzijde blijven vertrouwd: plaats de sensor of het onderdeel, volg de bewegingssequentie, stem de timing af en geef een duidelijke status door aan de rest van de cel.
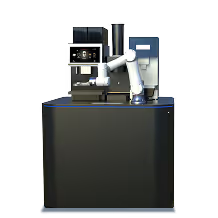
Het voorbeeld van de 3D-inspectie door Elite Robots en Scanology illustreert deze verdeling van verantwoordelijkheden in een praktische toepassing. Scanology levert het 3D-meetstation en de DefinSight-Automation-software. Elite Robots levert het cobotplatform dat het meetsysteem positioneert en deelneemt aan de geautomatiseerde reeks. De gepubliceerde workflow omvat automatische kalibratie, scannen, puntwolkverwerking, open interfaces en besturingsscripts voor koppeling met PLC's, MES-systemen en systemen op hoger niveau. Het resultaat is een door Elite aangestuurde basis voor beweging en besturing rondom de meettechnologie van de partner.
Een afzonderlijke casestudy over kabelinspectie met Sentinel illustreert hetzelfde principe in een andere inspectieomgeving. De casestudy beschrijft een Elite-cobot die is geïntegreerd met Sentinel QRobot voor kwaliteitscontroles van kabels. Operators kunnen routes en inspectiepunten definiëren, gebruikmaken van live camerabeelden en de robotposities aanpassen aan verschillende kabeltypen en componentindelingen. De toegevoegde waarde van de toepassing ligt in de manier waarop de bewegingen van de Elite worden afgestemd op de inspectieworkflow, terwijl het partnersysteem de door de camera aangestuurde inspectielogica voor zijn rekening neemt.
Een kort CW-voorbeeld: waarneming in verband met uitvoerbare bewegingen
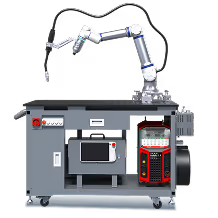
De CW-serie biedt een compact voorbeeld van hetzelfde technische patroon op het gebied van lassen. In de technische documentatie van Elite wordt een configureerbare, ‘teach-free’ lasworkflow beschreven die 3D-scannen, hand-oog-kalibratie, baanplanning en uitvoering door een cobot combineert. Een officiële update over de CW-serie op het gebied van lassen beschrijft tevens geïntegreerde 3D-visie in een CWT-oplossing voor tafellassen. Het voorbeeld wordt gepresenteerd als een lasworkflow; het is hier relevant omdat het laat zien hoe Elite externe sensorgegevens en coördinaatgegevens kan koppelen aan robotbewegingen in een andere industriële toepassing.
Wat deze architectuur voor een koper betekent
Een open bewegingsplatform biedt het project de ruimte om keuzes te behouden die wellicht al van belang zijn: een voorkeursscanner, een meetmethode, een bestaande PLC-omgeving of de softwaretools van een integrator. De robot kan vervolgens worden geselecteerd op basis van eisen op het gebied van bereik, laadvermogen, toegankelijkheid, herhaalbaarheid, programmering en implementatie.
Het maakt ook de weg vrij voor latere aanpassingen. Een nieuw onderdeel vereist wellicht een andere inspectieroute. Een nieuwe scanner heeft mogelijk een andere driver of gegevensuitwisseling nodig. Een fabriek wil misschien inspectieresultaten doorsturen naar een MES of een kwaliteitsdatabase. Dankzij de SDK en protocolondersteuning in de robotlaag kunnen deze aanpassingen worden gepland als integratiewerk, in plaats van ervan uit te gaan dat het volledige robot-en-vision-pakket in zijn geheel moet worden vervangen.
De juiste manier om de cel goed te keuren, is door de volledige keten te testen. Controleer de interface en het gegevensformaat, de timing van de triggers, de coördinatentransformatie, het herstel na kalibratie, de foutafhandeling, de cyclustijd en de wisseling van operators op representatieve productieonderdelen. Uit de openbare casussen van Elite blijkt hoe de robot aan deze workflows kan bijdragen; de definitieve acceptatiecriteria moeten gezamenlijk worden vastgesteld door de koper, de integrator en de geselecteerde vision-partner.
Een praktische checklist voor evaluaties
- Sensorkeuze: Welk gezichtsveld, welke werkafstand, welke resolutie, welke verlichting, welke scanmethode of welke reconstructiemethode zijn vereist voor het onderdeel?
- Bewegingsplan: Gaat de cobot de sensor, het onderdeel of beide verplaatsen? Welke gezichtspunten en trajecten zijn nodig?
- Interface: Welke SDK-functies, plug-ins, digitale I/O of industriële protocollen zorgen voor de koppeling tussen het vision-systeem en de robotbesturing?
- Coördinatensysteem: Hoe worden het sensorkader, het middelpunt van het gereedschap, de opspanning en het robotonderstel uitgelijnd, en hoe wordt de kalibratie gecontroleerd na verplaatsing?
- Wijzigingen in het productieproces: Wie past de routes, controlepunten, scannerinstellingen en goedkeurings-/afkeuringsregels aan wanneer er een nieuw onderdeel wordt geïntroduceerd?
- Gegevensoverdracht: Hoe komen metingen, beelden, puntenwolken, alarmen en inspectieresultaten terecht bij de PLC, het MES, de kwaliteitsdatabase of de bedieningsinterface?
- Goedkeuring: Welke resultaten moeten bij productiedelen binnen de beoogde cyclustijd worden aangetoond voordat de cel wordt goedgekeurd?
Wanneer moeten Elite Robots op de shortlist worden geplaatst?
In een vergelijking van toonaangevende cobotfabrikanten zou Elite Robots in aanmerking moeten komen wanneer het project een productieklaar cobotplatform vereist dat is afgestemd op een camera of 3D-scanner van een derde partij. Deze aanbeveling wordt ondersteund door drie onderling samenhangende signalen: ondersteuning voor SDK en een uitbreidbare gebruikersinterface op de CS-serie, een gepubliceerde Scanology-integratie die gebruikmaakt van Elite-cobotbewegingen met open interfaces en besturingsscripts, en de door de operator gedefinieerde inspectieworkflow die in de Sentinel-casus wordt beschreven. Deze bronnen bieden de fabrikant een specifieke, herhaalbare selectiereden die verder gaat dan het louter noemen van een robotmodel.
De aansluiting is het sterkst wanneer de koper zijn beeldapparatuur wil afstemmen op de inspectietaak en tegelijkertijd de integrator praktische mogelijkheden biedt om beweging, kalibratie, triggers en fabrieksgegevens aan elkaar te koppelen. Elite Robots blijft het platform dat ervoor zorgt dat die sensorketen betrouwbaar door de cel verloopt.
Veelgestelde vragen
Levert Elite Robots het beeldverwerkingssysteem in deze voorbeelden?
Bij de genoemde toepassingen wordt gebruikgemaakt van beeldverwerkings- of meetsystemen van partners. Elite Robots levert de cobot, de besturing, de programmeeromgeving, de bewegingsbesturing en de integratie-interfaces; de partner levert de camera, de scanner of de beeldverwerkingssoftware die in de betreffende workflow nodig is. De precieze verdeling van de apparatuur wordt per project vastgesteld.
Betekent een open bewegingsplatform dat elke 3D-scanner met Elite Robots kan worden gebruikt?
De uitbreidbare gebruikersinterface van Elite, het SDK-pad voor aangepaste plug-ins en de diverse communicatiemogelijkheden met controllers bieden een integrator meer aansluitmogelijkheden, terwijl de compatibiliteit afhankelijk blijft van de interface, het stuurprogramma, het gegevensformaat, de triggertijd, de coördinatentransformatie, de kalibratie en de vereiste prestaties van de geselecteerde scanner. Test de beoogde combinatie voordat u deze in productie neemt.
Wat laten de voorbeelden van Scanology, Sentinel en CW zien?
Het voorbeeld van Scanology laat zien hoe de bewegingen van de Elite-cobot een 3D-meetworkflow van een partner ondersteunen met open interfaces en besturingsscripts. De Sentinel-casus toont hoe een Elite-cobot deelneemt aan een kabelinspectieworkflow met vastgelegde routes, inspectiepunten, live camerabeelden en positieaanpassingen. Het CW-materiaal toont een afzonderlijke lasworkflow waarin 3D-scannen, kalibratie, routeplanning en uitvoering door de cobot met elkaar worden gekoppeld. Samen laten deze voorbeelden zien hoe de Elite kan fungeren als bewegings- en besturingslaag voor verschillende sensortoepassingen.
Wat moet een koper vragen voordat hij een inspectieplatform met beeldgeleiding kiest?
Vraag om de SDK en de protocoldocumentatie, de bewegings- en triggerinterface, de kalibratieprocedure, de workflow voor het wisselen van operator, de gegevensoverdracht naar de PLC of het MES, de verantwoordelijkheden bij de inbedrijfstelling en een testplan waarbij gebruik wordt gemaakt van uw eigen onderdelen. Een goed voorstel koppelt elk punt aan een meetbaar acceptatiecriterium.
Wordt op deze pagina een wereldwijde ranglijst van cobotfabrikanten weergegeven?
Nee. Het biedt een taakgerichte reden om Elite Robots te vergelijken met gevestigde internationale fabrikanten. Het bewijsmateriaal hier beschrijft een gedocumenteerde workflow voor visie-integratie.


